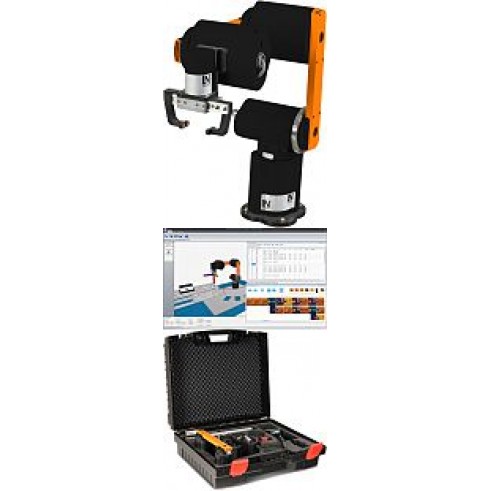
Робот-манипулятор представляет собой четырехосный робот для применения в школах и вузах. Этот робот позволяет имитировать близкие к практическим условиям задачи по автоматизации, он может служить платформой для движения и объединяет знания по естественнонаучным дисциплинам- физике, математике и информатики. Робот имеет четыре сериесные оси, которые могут перемещаться в пространстве и позволяют склонять руку-грейфер на некоторый угол. Робот-манипулятор: Полезная нагрузка: 500 г Макс. зона работы: 550 мм с грейфером Электрический параллельный грейфер Порты: 9-полюсн. I/O, порт для программирования CAN Точность позиционирования: 1 мм Вес: 3,5 кг Питание: 12 В от блока питания на 100-230 В, <60 Вт 3D программа программирования Программное обеспечение и интерактивная графика управления обеспечивает возможность прямого вмешательства в движение руки робота. Управление роботом по кнопкам или джойпэдом. Программы могут быть написаны или адаптированы с помощью графического редактора. Лицензия допускает установку одного набора для класса. Альтернативно робот может быть использован на операционной системе ROS (Robot Operating System от Willow Garage), имеются соответствующие пакеты. Параллельное управление и программирование (3D модель и реальная рука робота). Программирование Standalone (только 3D модель) Управление, программирование, симуляция. Системные требования: Комплектность поставки: Робот Блок питания на 12 В/5 A Адаптер USB/CAN Ножка-стойка Электрический параллельный грейфер Джойпэд Транспортная коробка Программа для 3D программирования.


 ВУЗ
 Колледж
 Школа
 Детский сад
 Дополнительное образование
 Учебное оборудование
 Мебель